
(深圳市紫光同创电子有限公司)目录
一、公司介绍……………………………………………………………………………………………………………………… 1
二、竞赛技术平台……………………………………………………………………………………………………………….. 1
三、选题方向……………………………………………………………………………………………………………………….7
四、开发板获取途径……………………………………………………………………………………………………………15
五、技术支持与技术资源……………………………………………………………………………………………………. 15
一、 公司介绍
深圳市紫光同创电子股份有限公司,专业从事可编程系统平台芯片及其配套 EDA 开发工具的研发与销售,致力于为客户提供完善的、具有自主知识产权的可编程逻辑器件平台和系统解决方案。公司是国家高新技术企业,拥有高中低端全系列产品,产品覆盖通信、工业控制、图像视频、消费电子等应用领域。
紫光同创立足中国大陆,总部设立在深圳,拥有北京、上海、成都等研发中心。
二、 竞赛技术平台
⚫ RK3568_MES2L100H
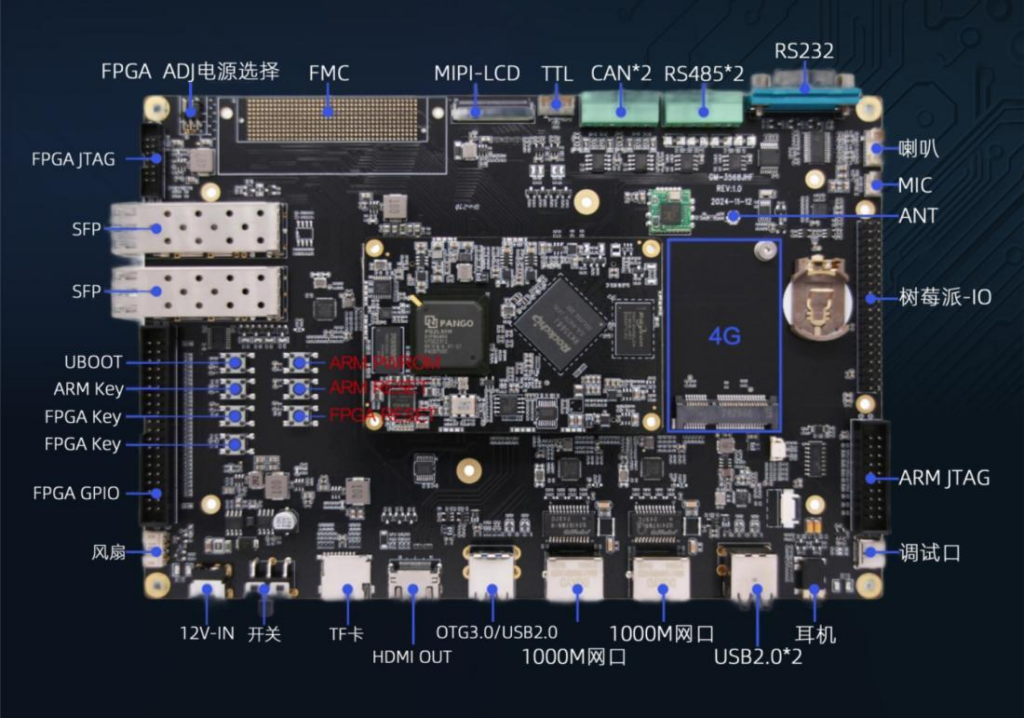
RK3568_MES2L100H 核心板采用紫光创 logos2 系列 FPGA,型号:PG2L100H-6IFBG484,ARM 采用瑞芯微 RK3568J。开发板采用核心板+扩展板结构,核心板与扩展板之间使用高速板对板连接器进行连接。核心板的 FPGA 部分主要由 FPGA+1 颗 DDR3+2 颗 FLASH+电源及复位电路组成,承担了 FPGA 最小系统运行及高速数据处理及存储功能。
FPGA 选用紫光同创 28nm 工艺 FPGA(logos2:PG2L50H-6IFBG484/PG2L100H-6IFBG48);
PG2L50H(PG2L100H)与、DDR3 在数据交互时时钟频率最、高可达 1066Mbps,DDR3 数据位宽为 16bit,因此数据带宽可达(1066Mbps*16),充分满足高速多路数据存储的需求;另外PG2L50HFPGA(PG2L100H)带有 4 路 HSST 高速收发器,每路速度高达 6.6Gbps,非常适用于光纤通信与 PCIe 通信;核心板上的 FLASH 主要用于存储 FPGA 配置文件。
RK3568J 是一颗高性能、低功耗的四核应用处理器芯片,它内置了多种功能强大的嵌入式硬件引擎,为高端应用提供了优异的性能,RK3568J 为工业级,工作温度范围为-40°C~85。底板为核心板扩展了丰富的外围接口,其中包括两个光纤模块接口,FMC 接口、40pin 接口,并配置了按键、LED 灯。
板卡淘宝店铺购买:https://shop372525434.taobao.com/
配套资料下载地址:https://www.szlogicmatrix.com/
⚫ 盘古 676 系列开发板
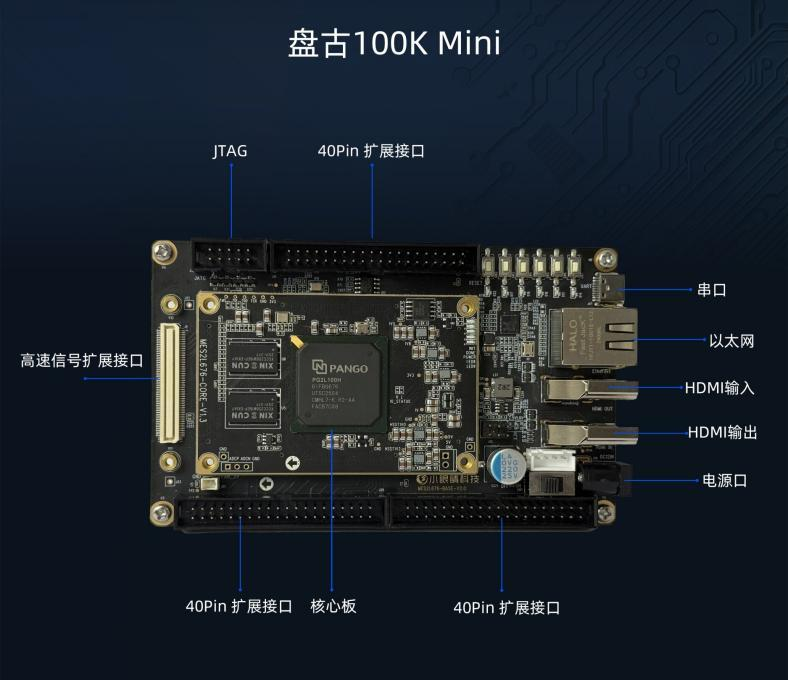
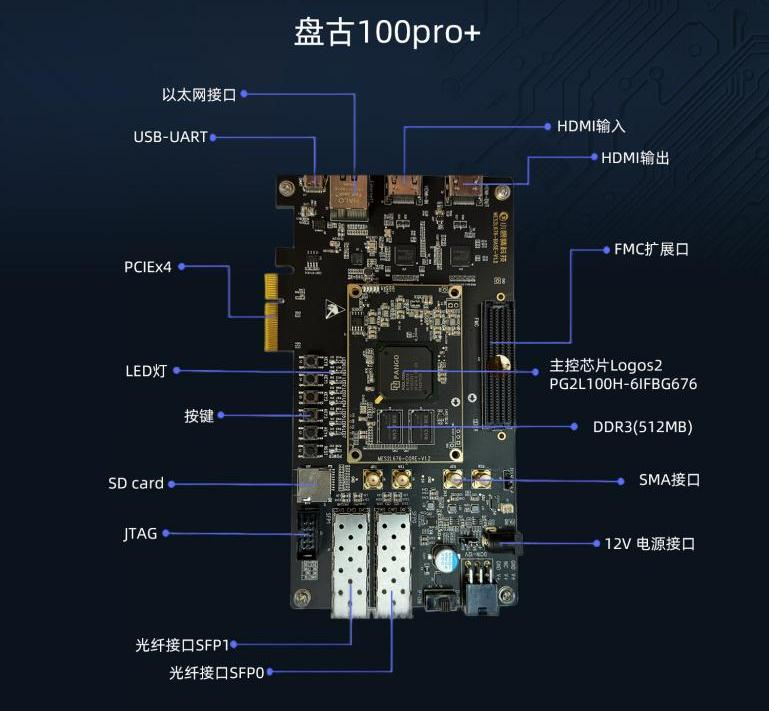
盘古 676 系列开发板(型号:MES2L676-100HP/MES2L676-200HP/MES2L676-100HP-MINI/MES2L676-200HP-MINI,国产 FPGA 权威指南教材的配套板卡),共有 2 款板卡:
支持 100k 和 200k 两种逻辑规模,主控分别为:Logos-2:PG2L100H-6IFBG676 和 PG2L200H-6IFBG676,底板兼容设计。板卡采用了核心板+扩展底板的结构,核心板与扩展底板之间使用高速板间连接器进行连接。主控和 DDR3 之间的数据传输时钟频率最高为 533 MHz,2 颗 DDR3 的数据位宽为 32 bit,总的数据带宽最高到 34112 Mbps(1066×32=34112)。可选择两款不同的底板:
底板一:包括 HDMI 输出接口、HDMI 输入接口、网口、串口,并配置了按键、LED灯、EEPROM 器件以及一个高速信号扩展口和三个 40Pin 普通扩展口。
底板二:底板带有 8 路 HSSTLP 高速串行收发器,每路的数据传输速率高达 6.6Gbps。
MES2L676 开发板预留了 2 路光纤接口、1 路 SMA 高速收发接口、1 路 PCIe Gen2×4 数据通信接口、1 路 HDMI 发送接口、1 路 HDMI 接收接口、1 路 10/100/1000 Mbps 的以太网接口,以及 1 组 FMC LPC 扩展接口(符合 FMC 接口规范,可用于外接 FMC 模块)。
板卡淘宝店铺购买:https://shop372525434.taobao.com/
配套资料下载地址:https://www.szlogicmatrix.com/
⚫ 盘古 50 开发板(MES50HP)
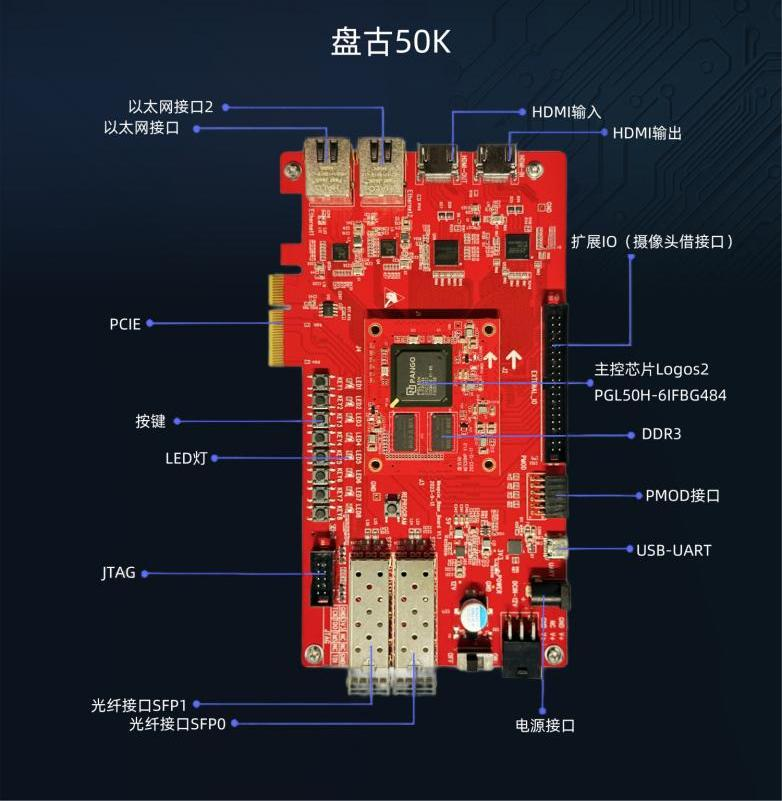
盘古50 开发板(MES50HP)采用了核心板+扩展板的结构,核心板与扩展板之间使用高速板对板连接器进行连接。 核心板主要由 FPGA+2 颗 DDR3+Flash+电源及复位构成,承担了 FPGA 的最小系统运行及高速数据处理和存储的功能。
FPGA 选用的是紫光同创 40nm 工艺 FPGA(logos 系列:PGL50H-6IFBG484);PGL50H 和 DDR3 之间的数据交互时钟频率最高到 400MHz,2 颗 DDR3 的数据位宽为 32bit,总数据带宽最高到 25600(800×32)Mbps,充分满足了高速多路数据存储的需求;另外PGL50HFPGA 带有 4 路 HSST 高速收发器,每路速度高达 6.375Gb/s,非常适合用于光纤通信和 PCIe 数据通信;电源采用多颗 EZ8303(艾诺)来产生不同的电源电压。
底板为核心板扩展了丰富的外围接口,预留 HDMI 收发接口用于图像验证及处理;预留的光纤接口、10/100/1000M 以太网接口,PCIE 接口,方便各类高速通信系统验证;预留了一个 40pin 的 IO 扩展连接器,方便用户在开发平台基础 上验证模块电路功能。
板卡淘宝店铺购买:https://shop372525434.taobao.com/
配套资料下载地址:https://www.szlogicmatrix.com/
⚫ SOPC 开发平板
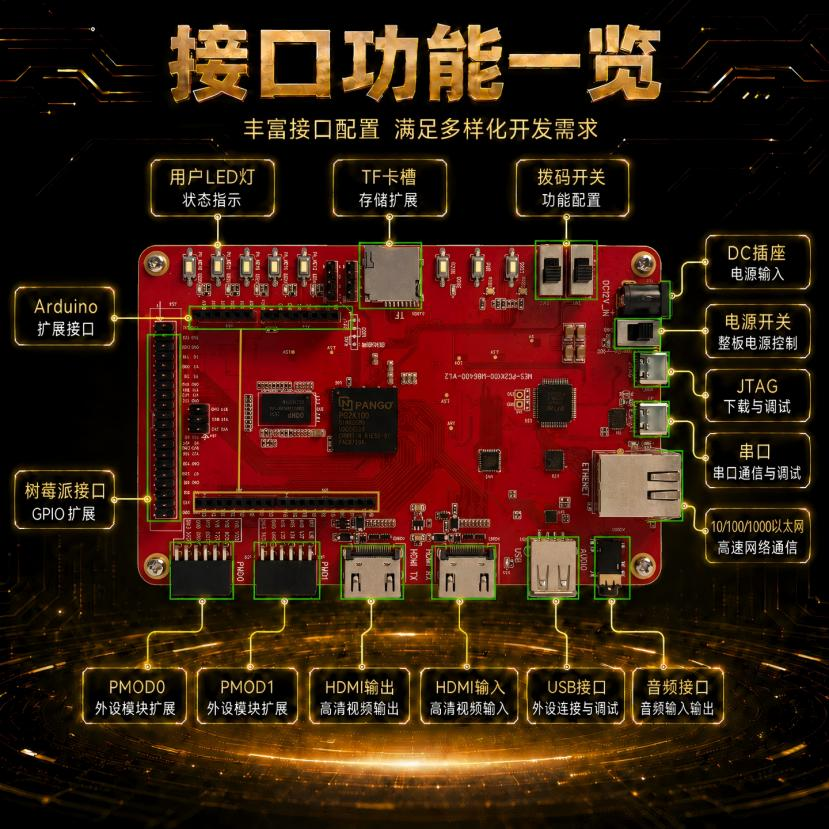
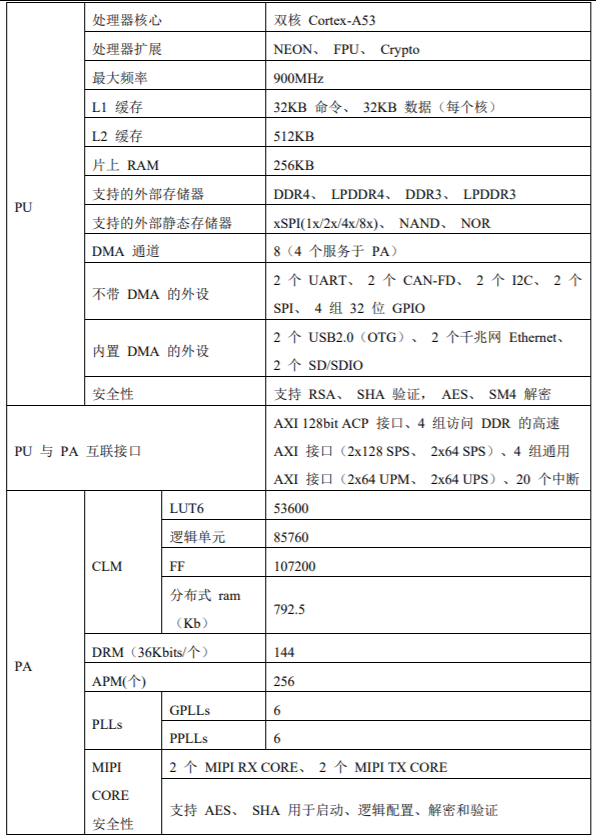
开发板主要由 FPGA 芯片+1 颗 DDR3+Flash+电源及复位构成,承担了 FPGA 的最小系统运行及高速数据处理和存储的功能。FPGA 选用的是紫光同创 28nm 工艺的 FPGA(Kosmo-2 系列: PG2K100-6IMBG400);Kosmo2 系列采用 Soc 架构。产品集成了功能丰富的双核 Cortex-A53 处理器单元(PU)和 28nm 可编程阵列(PA),具有高性能、低功耗特性。PG2K100 和 DDR3 之间的数据交互频率最高到 533MHz,1 颗 DDR3 的数据位宽为 16bit,总数据带宽最高到 17056 (1066×16) Mbps,充分满足了高速多路数据存储的需求;另外 KOSMO 内部集成 ADC 硬核一 块,电源采用矽力杰 SQ20953 将来自输入电源的 12V 转换成 5V,再由多颗矽力杰 SQ28704 来 产生不同的电源电压。
板卡淘宝店铺购买:https://shop372525434.taobao.com/
详细资料下载:https://www.szlogicmatrix.com/
⚫ 配套开发板外设
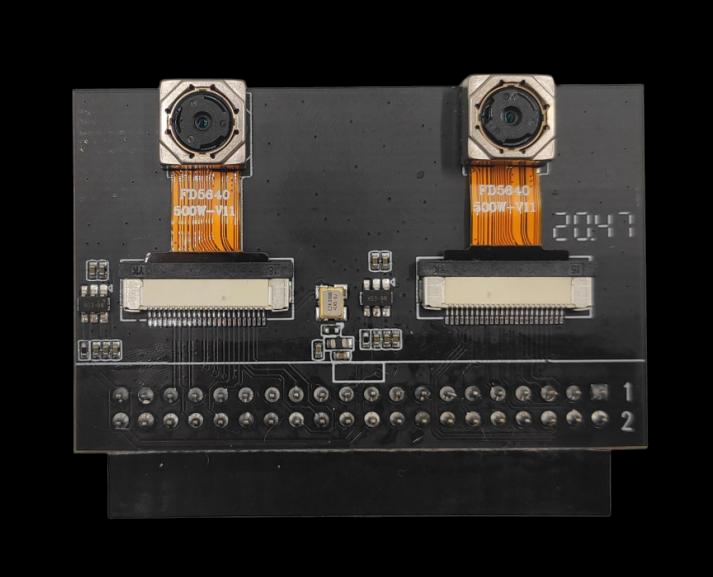
(1) 摄像头模块
摄像头基于 CMOS 芯片图像传感器 OV5640 双目摄像头,通过 DVP 接口与 FPGA 实现图像的传输。
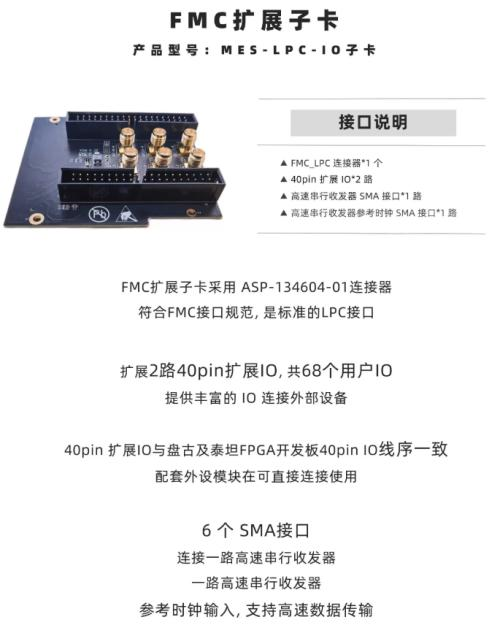
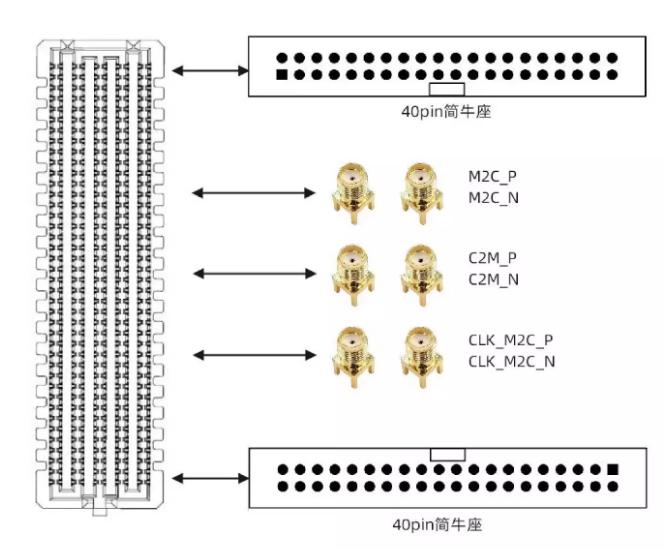
(2) FMC 转普通 IO 模块
配套盘古 676 系列开发板,扩展 40pin*2 的 IO,可接入双目摄像头及配套 ADC 模块。
板卡淘宝店铺购买:https://shop372525434.taobao.com/
详细资料下载:https://www.szlogicmatrix.com/
三、 选题方向
⚫ 选题一:基于紫光同创 RISCV 指令集 CPU 设计
一、 赛题背景与应用前景
RISC-V 作为一种基于精简指令集(RISC)原则的开源指令集架构(ISA),凭借其模块化、可扩展和开源免费等特性,正迅速重塑全球半导体产业格局。设计高效、稳定且具备高性能的RISC-V 处理器,不仅是嵌入式开发和集成电路设计的核心技能,更是推动国产芯片在各类前沿场景中深度落地的重要基石。本赛题旨在引导参赛者在 推荐的紫光同创 FPGA 平台上实现一个支持 RV32I 指令集的 CPU 核心,通过真实的软硬件协同设计与性能测评,探索开源架构的无限潜能。
二、 核心设计任务
参赛者需使用 Verilog/SystemVerilog 硬件描述语言,基于推荐的紫光同创 FPGA 自制开发板完成以下处理器设计任务:
基础任务:
- 处理器内核构建:实现一个支持 RV32I 基础整数指令集的通用处理单元。
- 流水线架构设计:设计不少于 3 级的流水线结构,并妥善处理数据冲突与分支跳转等底层逻辑。
- 外设系统集成:集成基础外设(如 UART 控制器、GPIO 等)用于系统控制与结果输出。
高阶任务:
- 存储系统优化:设计并实现支持 2 路组相联的指令与数据 Cache 系统,优化总线突发传输效率。
- 高级控制逻辑:实现动态分支预测器(如 BTB)以及完整的 RISC-V 异常/中断处理机制。
- AI 加速:基于设计的 RISC-V 处理器,构建一整套的边缘 AI 加速单元,移植 YOLO 或轻量版大模型,融合一种或者多种传感器或者显示设备,完成图形的加速或语义识别或者机械控制等功能。
三、 测评工具与开发环境
- 硬件开发平台:基于赛题推荐的 FPGA 开发板(如上)或基于紫光同创 FPGA 为核心的开发板。
- 软件编译工具链:riscv32-unknown-elf-gcc。
- 性能基准测试:采用 CoreMark v1.0。
四、 性能测评标准
- 性能指标
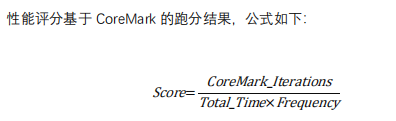
(1) 执行效率 :比较 CoreMark/MHz。分值越高,代表流水线设计越优化。
(2) 时钟频率:在满足时钟约束的前提下,处理器能达到的最高工作频率。
(3) 资源效率 :计算 CoreMark / LUTs。即在消耗单位逻辑资源的情况下,换取的性能提升。
- 应用场景构建
作品应用场景的构建,基于实际的应用场景,如基于 RISCV 的游戏机、工控机、适配采集卡,逻辑分析仪,图像加速卡,网络加速卡等特定应用场景。
(1)模型的性能和资源:模型的整体资源,时序,主频。
(2)基于特定模型 AI 处理效率:综合评估延迟和识别率。
- 技术实现与文档
(1) 代码规范:模块化程度、时序约束的合理性以及注释的完整性。
(2) 分析报告 :需提交详细的性能分析文档。利用 ILA 抓取的波形图,分析 CPU 在执行 CoreMark 关键算法时的流水线效率。
五、 参赛注意事项
1、CoreMark 测试时必须设置迭代次数,确保运行时间不低于 10 秒,以获得准确的平均数据。
2、该赛题初赛不提供板卡借用(进入决赛由企业提供板卡借用),初赛阶段参赛选手自备板卡或者直接调用远程 FPGA 实验平台:
http://www.logicmatrixsemi.com:5174/
⚫ 选题二:基于紫光同创 FPGA 的任意角度的畸变矫正
一、赛题背景与应用前景
在现代机器视觉、自动驾驶、智能交通以及航空航天等前沿领域,光学成像系统扮演着至关重要的角色。然而,受限于镜头的光学物理特性,实际采集到的图像往往伴随着不同程度的几何畸变(如径向畸变、切向畸变等)。这种“看”到的世界与真实物理世界的偏差,会导致直线弯曲、边缘拉伸,进而严重影响后续的图像拼接、目标检测、高精度测量等算法的准确性。因此,相机标定与畸变矫正成为了连接像素坐标系与现实物理坐标系的桥梁,是视觉测量系统不可或缺的关键步骤。
传统的畸变矫正多依赖后端的 CPU 或 GPU 进行软件计算,这在处理高分辨率视频流时往往面临实时性不足、功耗较高的问题。本赛题要求利用紫光同创 FPGA 实现任意角度下的高精度、低延迟图像畸变矫正。
二、核心设计任务
参赛者需基于紫光同创 FPGA 开发平台,使用 Verilog/SystemVerilog 等硬件描述语言,设计并实现一套完整的图像畸变矫正系统。
基础任务:
- 图像采集与显示链路:实现视频流(如 HDMI 或摄像头接口)的采集、缓存与显示,构建完整的图像数据通路。
- 畸变模型实现:在 FPGA 中实现基于二阶径向畸变(及切向畸变)的坐标映射算法,将带有畸变的原始像素坐标转换为无畸变的理想坐标。
- 图像重采样:实现基础的图像插值算法(如双线性插值),根据映射后的坐标提取像素值,消除矫正后图像中的黑边或空洞现象。
高阶任务:
- 任意角度与动态矫正:结合外部传感器(如 IMU)或上位机指令,实现相机在发生倾斜或旋转等任意角度变化时的动态畸变矫正与仿射变换。
- 硬件加速与流水线优化:针对复杂的坐标映射和浮点/定点运算,实现图像的实时矫正。
- 自适应预处理:针对强光、夜间等复杂光照环境,在矫正前或矫正过程中集成自适应Gamma 校正或直方图均衡等图像增强算法,提升极端条件下的矫正效果。
三、测评工具与开发环境
- 硬件开发平台:基于赛题推荐的 FPGA 开发板(如上)或基于紫光同创 FPGA 为核心的自制开发板。
- 开发工具链:紫光同创 Pango Design Suite (PDS) 集成开发环境。
- 标定与测试工具:高精度棋盘格/圆点网格标定板、OpenCV 标定工具箱(用于生成基准畸变参数)、上位机图像质量分析软件。(测试环境由参赛者自行准备)
四、性能测评标准
- 功能验证与算法精度
(1) 标定参数解析 :能够正确读取并解析相机内参矩阵(焦距、主点)及畸变系数(k1, k2 等)。
(2)矫正效果评估 :使用标准测试图卡(如倾斜的黑色方块或网格线),通过MTF50 或 SFR(空间频率响应)测试评估矫正后的清晰度;直线度误差需控制在极低范围内,边缘无明显拉伸或断裂。
- 实时性能与资源效率
(1) 处理延迟与帧率:系统需达到实时处理标准(如 1080P@30fps 或 60fps),测量从图像输入到矫正后输出的端到端硬件延迟(越低得分越高)。
(2) 资源利用率 :评估系统消耗的 LUTs、寄存器及 DSP 资源。在满足性能要求的前提下,资源占用越少得分越高。
- 工程规范与文档
(1)代码规范:模块化程度、时序约束的合理性以及注释的完整性。
(2)分析报告 :需提交详细的性能分析文档。
五、参赛注意事项
- 标定数据规范:测试时使用的畸变参数需基于真实相机的标定结果,不可使用随意编造的参数,以保证矫正效果的真实性。
- 硬件约束:需严格遵守紫光同创 FPGA 的硬件资源限制,注意跨时钟域处理(CDC)
及存储器(BRAM/eRAM)的合理分配,避免因时序问题导致画面撕裂或系统跑飞。
- 演示要求:决赛现场需提供实时的视频流演示,评委可能会要求动态改变相机的物理角度或更换测试图卡,以验证系统的鲁棒性。
⚫ 选题三:以紫光同创 FPGA 为核心的高级辅助驾驶系统
一、 赛题背景与应用前景
随着智能网联汽车技术的快速发展,高级驾驶辅助系统(ADAS)已成为提升行车安全、推动自动驾驶落地的关键。FPGA 凭借高并行处理能力与低延迟特性,在实时图像处理与传感器融合中优势显著。本赛题要求以”紫光同创 FPGA + ARM”为核心架构,充分利用 FPGA 的并行计算能力与 MCU 的复杂逻辑控制优势,构建一套软硬协同的高级辅助驾驶系统。该方案要求系统能实时感知汽车周围环境,能识别斑马线,识别路上行人,识别道路路障等信息,系统能进行模拟虚线变道、超速提醒、碰撞提醒、打转向灯等常用。
二、 核心设计任务
参赛团队需基于紫光同创 FPGA 或 FPGA+MCU(可采用 RISCV 软核或者外接ARM,要求处理性能不高于 RK3568)构建软硬协同的高级辅助驾驶系统,充分发挥异构计算优势。
基础任务:
- 图像采集与显示:通过板载图像视频输入接口,实现基于 HDMI、摄像头(如 OV5640)或其他图像的输入接口实现图像的输入,通过 LCD 或 HDMI 的图像输出,完成图像采集-处理-显示的全流程闭环,实现道路环境的感知。
- 软硬协同通信:设计并实现 MCU 与 FPGA 之间的高速通信机制(如 PCIe 接口),完成数据交互与指令控制。
- 图像处理与识别:基于 FPGA 实现系统对道路周围环境的监测和特定场景的感知。
高阶任务:
- 多路图像采集与低延迟传输:充分应用 FPGA 与 ARM 的高速通信接口,实现至少四路的视频流的并行采集与低延迟传输(模拟车的前、后、左、右),优化数据流带宽。
- 复杂应用场景构建:针对特定交通场景(如夜间道路、复杂交通路口),构建完整的感知和避障功能。
- AI 模型部署与实时识别:在 MCU 端部署轻量级 AI 模型进行,实现多路视频的实时、高精度、低延迟识别和自主道路规划及辅助驾驶。
三、 测评工具与开发环境
- 硬件开发平台:基于赛题推荐的 FPGA 开发板(如上)或者基于紫光同创 FPGA 为核心的自制开发板。
- 软件工具链:PDS,以及 ARM/RISCV 端的 Linux/RTOS 开发环境。
四、 性能测评标准
- 图像采集与处理
(1)能正确采集一路或多路视频,并能进行图像的拼接或融合,模拟汽车全景影像。
(2)能进行基础图像处理,如灰度化、去噪、二值化、色彩空间转换等算法对复杂道路场景进行识别和优化。
(3)系统整体处理延迟与实时帧率满足高级辅助驾驶的低延迟需求。
- 场景构建与工程价值
(1)能基于特定场景(如强光、夜间、复杂十字路口)完成道路的自主规划。
(2)利用 AI 模型或高效算法完成图像的实时处理,识别准确率高,且端到端延迟低。
(3)更真实的道路效果模拟及效果呈现。
- 测试方式
(1)基于给定的十字路口场景视频,此时假定车辆在左车道、右车道或者直行车道三个车道中的任意车道:当红灯亮起时,车辆停止行驶;当绿灯亮起时,车辆开始行驶;当亮红灯,强制车辆行驶时,车辆报警;可通过输出图像叠加的方式指示车辆行驶行为(叠加左、右、直行箭头),或者通过 LED 的方式指示车辆的行驶行为
(如:LED0 代表车辆左转,LED1 代表车辆直行,LED2 代表车辆右转),通过按键模拟切换车辆所在的车道;通过按键模拟车辆的停止或者行驶行为;通过 LED 亮起或熄灭模拟车辆报警,或者通过输出图像叠加红色模拟报警。
(2)基于给定的道路图片或者视频,为虚线时,车辆进行变道,为实线时直行,当给到强制实线变道指令时报警;可通过输出图像叠加的方式指示车辆行驶行为(叠加左、右、直行箭头)或者通过 LED 的方式指示车辆的行驶行为(如:LED0 代表车辆左转,LED1 代表车辆直行,LED2 代表车辆右转);通过按键模拟左转向或者右转向;
(3)提供带导航的真实道路视频,参赛者根据导航完成模拟智驾功能;
(4)其他常见的 1~2 个道路视频或者图片场景:如行人闯红灯的汽车刹车等。
注意:现场评测用 U 盘提供所有或者 1~4 种测试场景。
- 技术实现与文档
(1)代码规范:Verilog/C 代码模块化程度高,时序约束合理,注释完整,无明显时序违例。
(2)分析报告:提交详细的系统架构设计、软硬协同数据流分析、资源占用及性能测试报告。
五、 参赛注意事项
(1) 注重工程实用性:参赛者应重点考虑场景构建的完整性与系统的鲁棒性,避免仅停留在算法仿真阶段,需提供可现场演示的硬件实物。
(2) 严格把控时序:FPGA 端图像处理流水线设计需充分考虑时序完整性,确保在目标分辨率与帧率下无时序违例。
(3) 规范提交材料:需提交完整的技术文档(含核心亮点预览)、硬件实物、1080P演示视频(3 分钟以内)及打包的工程源码。
(4) 该赛题现场用 U 盘提供测试数据集,包含:十字路口、变道、红绿灯判断等。
⚫ 选题四:开放选题:基于紫光同创 SOPC 的创新应用开发
参赛者基于紫光同创推荐的 SOPC 板卡(如上:SOPC 开发平板),以传统 SOPC 应用热点应用方向为背景,自主命题,在 SOPC 平台上实现 AI 识别、图像处理或者其他创意开发,以作品创新性、趣味性、实用性进行综合评判。
四、开发板获取途径
1、紫光同创将提供总计 200 套盘古 50 和盘古 676 开发板借用;
2、软硬协同机器视觉提供 5 套 RK3568_MES2L100H;
3、企业将根据报名队伍的简介及对相应赛题的解题思路综合评判借用,未获得板卡借用资格的队伍不代表没有参赛资格,参赛者亦可自行到淘宝店铺购买:
https://shop372525434.taobao.com/(提供参数队伍编号,所有板卡及模组参赛折扣价格出售)
五、技术支持与技术资源
技术支持论坛(远程硬件调用):www.szlogicmatrix.com
Bilibili 技术视频网址:https://space.bilibili.com/507416742
2026 年紫光同创技术支持 QQ 群:1070870039;930128629
没有回复内容